
O retorno automático ao ponto de origem, conhecido como RTH (Return to Home), permite que determinados drones retornem a uma posição previamente registrada quando o piloto aciona a função ou quando ocorre uma situação configurada para isso, como a perda do sinal de controle. Apesar de ser um recurso importante, ele não garante que a aeronave encontrará um caminho livre ou pousará exatamente como o operador espera.
Antes de decolar, é necessário conferir principalmente se o ponto de origem foi registrado corretamente, se a altitude de retorno é adequada aos obstáculos, se o posicionamento por satélite está estável e qual comportamento o equipamento adotará em caso de perda de comunicação ou bateria baixa.
Esses cuidados são especialmente importantes em propriedades rurais, onde árvores, silos, galpões, redes elétricas, pivôs e diferenças de relevo podem interferir no trajeto de volta. Neste guia, você verá o que verificar e como preparar o RTH antes de iniciar uma operação.
O que é o retorno automático e quando ele pode ser acionado?
O RTH é uma função de navegação que orienta o drone a retornar a um ponto de referência registrado pelo sistema. Dependendo do modelo, do aplicativo e das configurações, o recurso pode ser acionado manualmente pelo piloto ou automaticamente em determinadas condições.
Entre as situações mais comuns estão:
- Acionamento manual: o piloto solicita o retorno pelo controle ou pelo aplicativo.
- Perda do sinal: o equipamento executa a ação definida para falha de comunicação, que pode ser retornar, pairar ou pousar, conforme o modelo e a configuração.
- Bateria baixa: o sistema pode emitir alertas e iniciar procedimentos de retorno ou pouso, de acordo com a lógica do fabricante.
É importante entender que esses comportamentos não são idênticos em todos os drones. Alguns modelos oferecem diferentes modos de retorno, enquanto outros possuem opções mais simples. Por isso, o manual específico do equipamento deve ser consultado antes da operação.
1. Confirme se o ponto de origem foi registrado corretamente
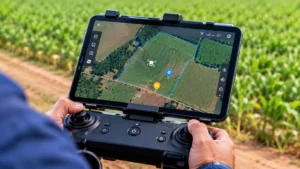
O primeiro item a verificar é o chamado Home Point, ou ponto de origem. Ele funciona como a referência para a qual o drone deverá retornar quando o RTH for acionado.
Em muitos equipamentos, esse ponto é registrado automaticamente após a inicialização e a obtenção de condições adequadas de posicionamento. Entretanto, não basta presumir que o registro ocorreu: o piloto deve conferir a indicação no aplicativo ou no controle.
O que observar na tela?
- Se existe uma confirmação de que o ponto de origem foi atualizado ou registrado.
- Se o marcador aparece na posição correta do mapa.
- Se o ponto corresponde ao local de decolagem ou à posição escolhida pelo piloto, quando o modelo permite essa configuração.
- Se o aplicativo apresenta algum aviso relacionado ao GPS ou à navegação.
Um erro nessa etapa pode fazer o drone tentar retornar a uma posição diferente daquela que o operador considera segura. Se o equipamento permitir atualizar o ponto de origem durante o voo, essa função também exige atenção: uma atualização feita sem avaliar a posição pode criar uma nova referência inadequada.
2. Ajuste a altitude de retorno considerando os obstáculos
A altitude de RTH determina a altura que o drone poderá alcançar antes de seguir de volta, conforme a lógica de navegação do modelo. Em muitos equipamentos, se a aeronave estiver abaixo da altitude configurada, ela sobe até esse valor antes de retornar. Se já estiver acima, poderá manter a altura atual durante parte do trajeto.
O valor adequado depende do relevo, da posição do ponto de origem, dos obstáculos e das características do equipamento. Não existe uma altitude universal que seja segura para todas as propriedades.
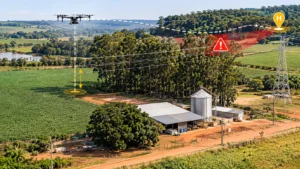
Quais obstáculos precisam entrar na avaliação?
- Árvores isoladas e linhas de árvores nas bordas dos talhões;
- Redes elétricas, postes e torres;
- Galpões, silos, secadores e estruturas elevadas;
- Pivôs centrais e equipamentos de irrigação;
- Morros, encostas e variações de terreno;
- Construções ou estruturas que possam estar entre o drone e o ponto de origem.
Não configure a altitude apenas com base na altura da vegetação próxima ao local de decolagem. O trajeto de retorno pode atravessar outra parte da propriedade, com obstáculos mais altos ou terreno em elevação.
Também não considere que o sistema de desvio de obstáculos resolverá todos os riscos. Sensores podem ter limitações de alcance, direção, iluminação e capacidade de detectar fios finos ou superfícies específicas. A configuração de altitude deve fazer parte do planejamento, e não substituir a escolha de uma rota segura.
3. Verifique o GPS e a qualidade do posicionamento
O retorno automático depende dos recursos de navegação disponíveis no drone. Em muitos modelos, o posicionamento por satélite é essencial para registrar o ponto de origem e executar o retorno com referência geográfica.
Antes da decolagem, observe se o aplicativo indica sinal suficiente e estável, se o ponto de origem foi confirmado e se existem alertas de bússola, posicionamento ou navegação.
Não utilize apenas a quantidade de satélites como critério isolado. A qualidade do posicionamento também pode ser afetada por interferências, condições do ambiente e falhas de sensores. Siga os indicadores e as orientações do fabricante.
Quando adiar a decolagem?
Se o equipamento não consegue registrar o ponto de origem, apresenta avisos persistentes de GPS ou indica problemas na bússola, não conte com o RTH como recurso de segurança. Investigue a causa e só inicie a operação quando as condições estiverem adequadas.
4. Entenda o que acontece quando o sinal é perdido
Um dos ajustes mais importantes é a ação de segurança para perda de comunicação, frequentemente identificada como Failsafe ou comportamento em caso de perda de sinal.
Conforme o modelo, o drone pode estar configurado para:
- Retornar ao ponto de origem;
- Permanecer pairando por determinado período ou até recuperar a comunicação;
- Iniciar um pouso automático.
Essas alternativas têm consequências diferentes. Pairar pode ser inadequado quando a bateria está baixa ou quando existe vento forte. Pousar pode ser arriscado sobre vegetação, água, estradas ou áreas ocupadas. Retornar também pode ser perigoso se o ponto de origem ou a altitude estiverem mal configurados.
Por isso, confirme qual opção está selecionada e leia no manual como o equipamento se comporta quando o sinal é perdido. Não presuma que todos os drones ativam o retorno automaticamente.
5. Considere a bateria e o caminho de volta
O RTH precisa de energia para cumprir o trajeto e, em alguns casos, realizar uma subida antes do retorno. A distância percorrida, o vento, a carga transportada, a temperatura e as condições da bateria podem alterar o consumo.
Antes de iniciar uma missão, avalie se existe margem suficiente para retornar e pousar com segurança. Não planeje o voo para terminar exatamente no limite indicado pelo aplicativo.
Durante a operação, acompanhe os alertas de bateria e a distância em relação ao ponto de origem. Se o sistema indicar que a energia restante é insuficiente para continuar a missão com segurança, interrompa a atividade e execute o procedimento adequado.
Checklist: o que conferir antes de decolar
Use esta lista como apoio à inspeção pré-voo. Os nomes dos menus e os indicadores podem variar conforme o fabricante e a versão do aplicativo.
| Item | O que conferir | Por que importa |
|---|---|---|
| Ponto de origem | Registro confirmado e posição correta no mapa. | Define a referência de retorno. |
| Altitude de RTH | Compatibilidade com relevo e obstáculos do trajeto. | Reduz o risco de colisão durante o retorno. |
| GPS e bússola | Ausência de alertas e condições adequadas de navegação. | Ajuda o drone a determinar sua posição e orientação. |
| Perda de sinal | Ação configurada: retornar, pairar ou pousar. | Define o comportamento em falha de comunicação. |
| Bateria | Carga, estado e margem para retorno e pouso. | Evita depender de energia insuficiente. |
| Área de pouso | Local livre de pessoas, animais e obstáculos. | Ajuda a concluir o retorno com segurança. |
| Manual do modelo | Limitações e comportamento específico do RTH. | Evita aplicar instruções de outro equipamento. |
Como preparar o retorno automático: passo a passo
- Escolha o local de decolagem. Prefira uma área desobstruída, com espaço para pouso e afastada de fios, árvores, circulação de pessoas e animais.
- Ligue o equipamento e aguarde a inicialização. Confira os avisos do aplicativo e espere as condições de navegação necessárias para o registro do ponto de origem.
- Confirme o Home Point. Verifique se o marcador está na posição esperada e se o sistema informa que o ponto foi registrado.
- Configure a altitude e a ação de segurança. Considere os obstáculos do trajeto e selecione o comportamento apropriado para perda de sinal, conforme as orientações do fabricante.
- Revise bateria, rota e pouso. Confirme que existe margem de energia e que o caminho de retorno não depende de atravessar obstáculos que o sistema talvez não consiga detectar.
- Faça a conferência final. Antes de iniciar a missão, verifique novamente os alertas e mantenha o controle da aeronave durante todo o voo.
O RTH consegue desviar de qualquer obstáculo?
Não. A capacidade de detectar e evitar obstáculos varia entre modelos e depende dos sensores, do ambiente, da iluminação, da velocidade e da direção de aproximação. Fios, galhos finos, superfícies pouco contrastantes e obstáculos fora do campo de visão dos sensores podem não ser identificados.
Mesmo quando o drone possui desvio automático, o piloto deve planejar o retorno considerando uma rota livre. A tecnologia é uma camada adicional de proteção, não uma autorização para voar próximo de estruturas ou ignorar o ambiente.
Mitos e verdades sobre o retorno automático
“Se o drone tem RTH, ele sempre volta sozinho.” — Mito
O retorno depende de condições como ponto de origem registrado, posicionamento disponível, energia suficiente e configuração correta. Uma falha em algum desses elementos pode impedir ou alterar o procedimento.
“A altitude de retorno deve ser conferida antes de cada voo.” — Verdade
O cenário muda de uma área para outra. Uma configuração adequada em um talhão pode não ser suficiente em outro, especialmente quando existem morros, árvores ou estruturas diferentes.
“O desvio de obstáculos elimina a necessidade de planejar a rota.” — Mito
Os sensores têm limitações e não identificam necessariamente todos os obstáculos. O planejamento continua sendo responsabilidade do piloto.
“O comportamento em perda de sinal é igual em todos os drones.” — Mito
As opções e a lógica do Failsafe variam entre fabricantes e modelos. É necessário consultar o manual do equipamento utilizado.
Cuidados durante o retorno e depois do pouso
Quando o RTH for acionado, acompanhe a trajetória e observe se a aeronave está seguindo o comportamento esperado. Se houver comunicação disponível, utilize os comandos previstos pelo fabricante para interromper ou modificar o procedimento somente quando isso puder ser feito com segurança.
Não se afaste do controle nem trate o retorno automático como um voo sem supervisão. O piloto continua responsável pela condução segura da aeronave. Se identificar obstáculo, mudança de vento, aproximação de pessoas ou outra condição inesperada, avalie a intervenção adequada conforme o manual e o treinamento recebido.
Depois do pouso, confira se o equipamento aterrissou na área prevista, se houve alertas ou interrupções e se o ponto de origem permaneceu correto durante a operação. Registre ocorrências relevantes para ajustar o planejamento de voos futuros.
Para complementar a preparação da missão, consulte também o conteúdo do Fazenda Segura sobre árvores, fios e pivôs na lavoura: quando o drone precisa desviar ou parar. A avaliação desses obstáculos também é importante para planejar um retorno seguro.
Antes de confiar no retorno, confira cada detalhe
O retorno automático é um recurso útil, mas sua eficiência depende de uma preparação cuidadosa. O piloto precisa confirmar o ponto de origem, ajustar a altitude considerando todo o trajeto, verificar GPS e bússola, entender a resposta à perda de sinal e manter uma margem adequada de bateria.
Na rotina rural, esses cuidados devem ser repetidos sempre que a área, o local de decolagem ou as condições da missão mudarem. Antes de iniciar o voo, consulte o manual do modelo e faça a revisão das configurações. Um RTH bem preparado não substitui a pilotagem responsável: ele complementa o planejamento e ajuda a lidar com situações inesperadas.
Fontes e materiais de consulta
- ANAC — Regulamento Brasileiro da Aviação Civil (RBAC) nº 100. Requisitos gerais e responsabilidades na operação de aeronaves não tripuladas.
- ANAC — Resolução nº 806, de 2026. Regulamentação complementar relacionada a aeronaves não tripuladas.
- DECEA — ICA 100-40: Aeronaves Não Tripuladas e o Acesso ao Espaço Aéreo Brasileiro. Regras e procedimentos para acesso ao espaço aéreo.
- DECEA — Portal Drone. Orientações institucionais e referências para operações com drones.
- DECEA — Solicitar autorização para voo de aeronaves remotamente pilotadas. Serviço oficial para solicitação de acesso ao espaço aéreo.
- DJI — RTH Logic. Exemplo de lógica de retorno, condições de acionamento e limitações de diferentes modos.
- DJI Store — How to Use DJI’s Return to Home Safely. Recomendações do fabricante sobre ponto de origem e altitude de retorno.
Observação: menus, nomes de funções, critérios de acionamento e comportamento do RTH variam entre fabricantes, modelos e versões de firmware. As instruções do manual específico da aeronave prevalecem para a configuração e o uso do recurso. A função RTH não substitui as autorizações, os procedimentos operacionais nem a responsabilidade do piloto.